Geckofüße und Greifer: Haften ohne Klebstoff
Ein Gecko braucht keinen Kleber. Seine Haftung entsteht durch die schiere Menge an winzigen Kontaktstellen.
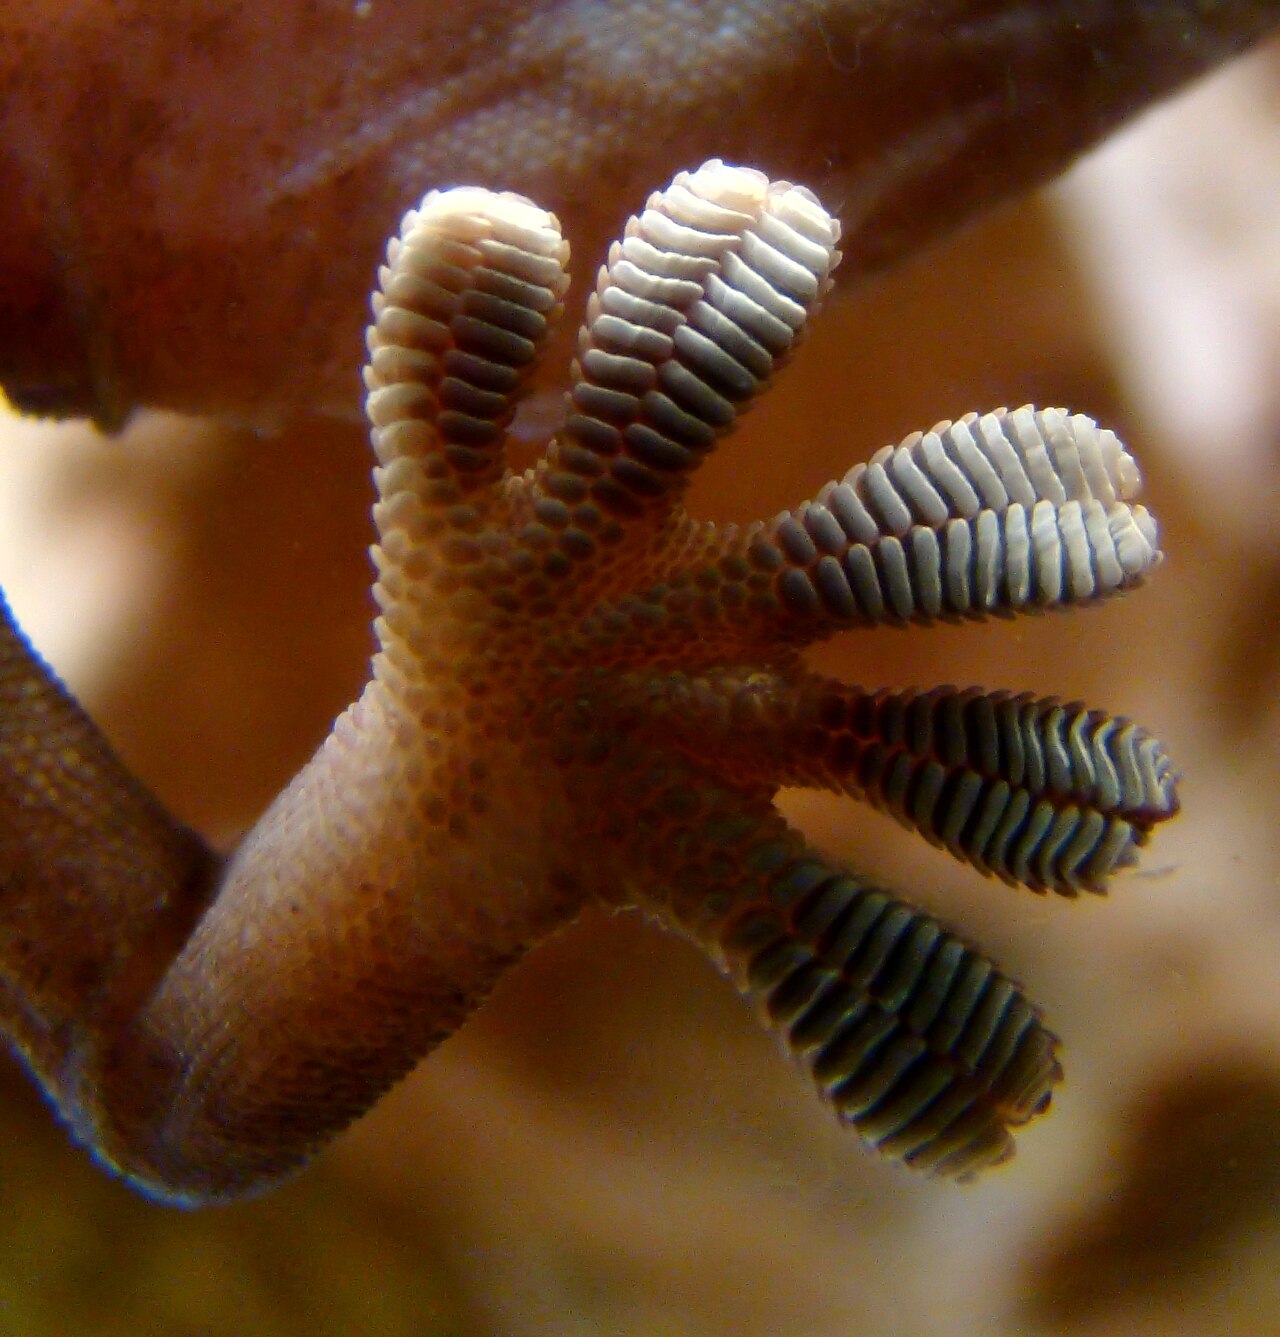
Auf den Zehen eines Geckos sitzen Millionen feiner Härchen, die Setae. Wie sie haften, war lange umstritten. 2000 gelang einer Gruppe um Kellar Autumn die Messung an einem einzelnen Härchen. 2002 folgte in den PNAS der direkte experimentelle Beleg: Die trockene Haftung beruht auf van-der-Waals-Kräften, nicht auf Kapillarwirkung durch Wasser.
Warum das technisch so spannend ist
Die Forschenden zeigten, dass die Zehen an stark wasserabweisenden und stark wasseranziehenden Flächen gleich gut hafteten. Das spricht dafür, dass vor allem Größe und Form der Spitzen zählen und nur wenig die Chemie der Oberfläche. Die Theorie sagt zudem voraus, dass die Haftkraft schon dadurch steigt, dass man die Kontaktstellen feiner unterteilt. Ein geometrisches Prinzip aber lässt sich im Prinzip mit anderen Materialien umsetzen.
Von Härchen zu Klebeband
2003 berichtete eine Gruppe um Andre Geim in Nature Materials über ein mikrostrukturiertes Haftmaterial nach dem Vorbild der Geckohärchen. Seither sind zahlreiche Varianten entstanden. Übersichtsarbeiten zu Robotergreifern führen die kontrollierte Haftung neben Aktuierung und veränderlicher Steifigkeit als eine von drei Grundtechniken des weichen Greifens auf.
Warum es noch nicht überall klebt
Für die Greifer ist attraktiv, dass Haftung ohne Unterdruck und ohne Klebstoffreste möglich ist und sich wieder lösen lässt. Die Grenzen beschreiben Fachübersichten ebenso klar: Verschmutzung und Verschleiß setzen den künstlichen Strukturen zu. Das Tier wechselt seine Haut, das Bauteil nicht.
Von der Redaktion
Quellen
- Autumn et al. (2000): Adhesive force of a single gecko foot-hair. Nature 405. doi:10.1038/35015073
- Autumn et al. (2002): Evidence for van der Waals adhesion in gecko setae. PNAS 99. doi:10.1073/pnas.192252799
- Geim et al. (2003): Microfabricated adhesive mimicking gecko foot-hair. Nature Materials 2, 461 bis 463. doi:10.1038/nmat917
- Shintake et al. (2018): Soft Robotic Grippers. Advanced Materials. doi:10.1002/adma.201707035
- Übersicht (2022): Gecko-Inspired Adhesive Mechanisms and Adhesives for Robots. Robotics 11. doi:10.3390/robotics11060143
Weiterlesen: Selbstheilender Beton: Bakterien gegen feine Risse